Du milieu continu à la poutre
Milieu continu. La mécanique des milieux continus (MMC) est le fondement de la mécanique des solides, mais sa résolution (analytique ou numérique) est souvent trop complexe.
Mécanique des structures. Des simplifications sur la géométrie et les chargements s’appliquent aux solides dont au moins une dimension est très petite devant les autres.
Aujourd’hui : poutres d’Euler–Bernoulli, puis leur discrétisation par éléments finis, en statique et en dynamique.
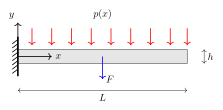
Problème à analyser
Pour un matériau quelconque, traction et flexion sont couplées. Si le matériau est isotrope, on peut découpler le comportement en traction (le long de l’axe) du comportement en flexion : on traite ici la flexion.
Modèle d’Euler–Bernoulli
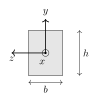
- Poutre mince : \(h,\,b\ll L\)
- Solide prismatique : la section ne change pas le long de l’axe
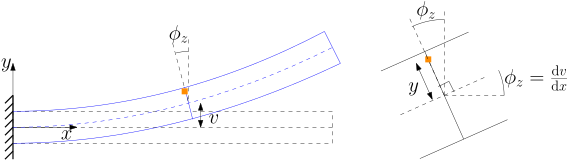
- Les sections droites restent perpendiculaires à l’axe neutre (Kirchhoff) : \(\phi_z=\odv{v}{x}\)
- \(v(x)\) : déplacement de l’axe moyen ; \(\phi_z(x)\) : rotation de la section
\[
\bm u=\begin{pmatrix}-y\sin\phi_z\\ v-y(1-\cos\phi_z)\end{pmatrix}
\;\overset{\text{petits angles}}{\approx}\;
\begin{pmatrix}-y\,\phi_z\\ v\end{pmatrix}
\;\overset{\text{Kirchhoff}}{=}\;
\begin{pmatrix}-y\,\odv{v}{x}\\ v\end{pmatrix}
\]
Simulation : la cinématique de Kirchhoff
Les sections restent planes et perpendiculaires à la tangente. Passez en « petits angles » : l’écart avec la rotation exacte est du second ordre en \(\phi\).
Déformations et contraintes
Tenseur des déformations \(\bm\varepsilon=\tfrac12\bigl(\nabla\bm u+(\nabla\bm u)^\top\bigr)\) avec \(\bm u=(-y\,v',\ v)^\top\) :
\[
\begin{aligned}
\varepsilon_{xx}&=\pdv{u_x}{x}=-y\,\odvn{2}{v}{x},\\
\varepsilon_{yy}&=\pdv{u_y}{y}=0,\\
\varepsilon_{xy}&=\tfrac12\Bigl(\pdv{u_y}{x}+\pdv{u_x}{y}\Bigr)=\tfrac12\bigl(v'-\phi_z\bigr)\overset{\text{Kirchhoff}}{=}0.
\end{aligned}
\]
Loi de Hooke uniaxiale : \[\sigma_{xx}=E\,\varepsilon_{xx}=-E\,y\,\odvn{2}{v}{x}\]
Efforts résultants
\[
\begin{aligned}
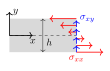
T(x)&=\int_S\sigma_{xy}\,\d S &&\text{effort tranchant}\\
M(x)&=-\int_S y\,\sigma_{xx}\,\d S &&\text{moment de flexion}
\end{aligned}
\]
- Le signe \(-\) dans \(M\) : \(M\) est positif dans le sens antihoraire (selon \(z\)).
- \(T\) n’a pas de déformation associée (\(\varepsilon_{xy}=0\)) : c’est une réaction de la contrainte cinématique.
- Pour le moment : \[M=E\,\odvn{2}{v}{x}\int_S y^2\,\d S=EI\,\odvn{2}{v}{x},\qquad I:=\int_S y^2\,\d S=\frac{bh^3}{12}\ \text{(section rectangulaire)}\]
Équilibre statique
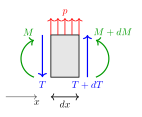
Équilibre en translation verticale : \[T+\d T+p\,\d x=T\ \Longrightarrow\ \odv{T}{x}=-p\]
Équilibre en rotation : \[M+\d M+T\,\d x=M+\frac{p\,(\d x)^2}{2}\]
En négligeant les termes d’ordre deux : \(T=-\odv{M}{x}\).
\[\odvn{2}{M}{x}=EI\,\odvn{4}{v}{x}=p\]
Problème et conditions aux limites
Quatre conditions aux limites sont nécessaires pour résoudre \(EI\,v''''=p\) :
Cinématiques (Dirichlet) \[
\begin{aligned}
v&=\widehat v &&\text{sur }\Gamma_v\\
v'&=\widehat\phi &&\text{sur }\Gamma_\phi
\end{aligned}
\]
Dynamiques (Neumann) \[
\begin{aligned}
-EI\,v'''&=\widehat T &&\text{sur }\Gamma_T\\
EI\,v''&=\widehat M &&\text{sur }\Gamma_M
\end{aligned}
\]
On ne peut pas imposer simultanément :
- la force et le déplacement : \(\Gamma_v\cap\Gamma_T=\emptyset\) ;
- la rotation et le moment : \(\Gamma_\phi\cap\Gamma_M=\emptyset\).
Exemples de conditions aux limites
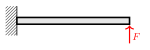
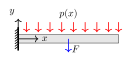
Poutre encastrée–libre \[
\begin{aligned}
v(0)&=0, & v'(0)&=0,\\
EI\,v''(L)&=0, & -EI\,v'''(L)&=F.
\end{aligned}
\]
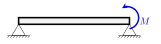
Poutre simplement appuyée \[
\begin{aligned}
v(0)&=0, & EI\,v''(0)&=0,\\
v(L)&=0, & EI\,v''(L)&=M.
\end{aligned}
\]
Espace d’approximation
Le problème homogène \(EI\,v''''=0\) a pour solutions les polynômes cubiques :
\[v(x)=a_0+a_1x+a_2x^2+a_3x^3=\begin{bmatrix}1&x&x^2&x^3\end{bmatrix}\begin{pmatrix}a_0\\a_1\\a_2\\a_3\end{pmatrix}\]
Quatre coefficients \(\leftrightarrow\) quatre conditions aux limites : on prendra deux nœuds, avec pour chacun un déplacement et une rotation.
Forme faible du problème
On multiplie \(EI\,v''''=p\) par une variation arbitraire \(\delta v\) et on intègre deux fois par parties :
\[
\int_0^L EI\,\delta v''\,v''\,\d x=-\Bigl[\delta v\,EI\,v'''\Bigr]_0^L+\Bigl[\delta v'\,EI\,v''\Bigr]_0^L+\int_0^L\delta v\,p\,\d x
\]
Traitement des conditions aux limites
- Les conditions dynamiques (Neumann) sont naturelles : elles entrent dans la formulation grâce à l’intégration par parties.
- Les conditions cinématiques (Dirichlet) sont essentielles : elles sont incorporées dans l’espace d’approximation.
Forme faible et conditions aux limites
Avec \(v|_{\Gamma_v}=0\), \(v'|_{\Gamma_\phi}=0\), \(EI\,v''|_{\Gamma_M}=\widehat M\) et \(-EI\,v'''|_{\Gamma_T}=\widehat T\) :
Trouver \(v\) avec \(v|_{\Gamma_v}=0,\ v'|_{\Gamma_\phi}=0\) tel que, pour tout \(\delta v\) vérifiant les mêmes conditions, \[
\underbrace{\int_0^L EI\,\delta v''\,v''\,\d x}_{\text{travail virtuel interne}}=
\underbrace{\delta v\,\widehat T\Big|_{\Gamma_T}+\delta v'\,\widehat M\Big|_{\Gamma_M}+\int_0^L\delta v\,p\,\d x}_{\text{travail virtuel externe}}
\]
Justification énergétique
Énergie de flexion : \[E_f=\frac12\int_V\varepsilon_{xx}\sigma_{xx}\,\d V=\frac12\int_V E\,\varepsilon_{xx}^2\,\d V=\frac12\int_0^L EI\,(v'')^2\,\d x\]
Variation de l’énergie : \[\delta E_f:=\lim_{\eta\to0}\frac{E_f(v+\eta\,\delta v)-E_f(v)}{\eta}=\int_0^L EI\,\delta v''\,v''\,\d x\]
Mouvements rigides infinitésimaux. \(\delta E_f=0\) si \(v=\text{cste}\) ou \(v=x\) (translation et rotation) : ils ne coûtent aucune énergie.
Principe des travaux virtuels
Travail virtuel des forces et moments extérieurs :
\[\delta W_f=\delta v\,\widehat T\Big|_{\Gamma_T}+\delta v'\,\widehat M\Big|_{\Gamma_M}+\int_0^L\delta v\,p\,\d x\]
La formulation faible exprime la conservation de l’énergie : \[\delta E_f=\delta W_f\]
Élément de poutre
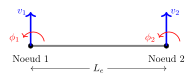
Degrés de liberté (ddl) :
- déplacements nodaux \(v_1,\,v_2\) ;
- rotations nodales \(\phi_1,\,\phi_2\).
On cherche le déplacement sous la forme \[v(x)=\bm N(x)\,\bm q_e,\qquad \bm q_e=\begin{bmatrix}v_1&\phi_1&v_2&\phi_2\end{bmatrix}^\top\]
Lien coefficients – degrés de liberté
Approximation \(v(x)=a_0+a_1x+a_2x^2+a_3x^3\) et conditions nodales :
\[v(0)=v_1,\quad v'(0)=\phi_1,\quad v(L_e)=v_2,\quad v'(L_e)=\phi_2\]
On obtient le système
\[
\begin{bmatrix}
1&0&0&0\\
0&1&0&0\\
1&L_e&L_e^2&L_e^3\\
0&1&2L_e&3L_e^2
\end{bmatrix}
\begin{pmatrix}a_0\\a_1\\a_2\\a_3\end{pmatrix}=
\begin{pmatrix}v_1\\\phi_1\\v_2\\\phi_2\end{pmatrix}
\]
Fonctions d’interpolation
En inversant ce système, \(v(x)=\bm N(x)\,\bm q_e\) avec les splines cubiques d’Hermite (\(\xi=x/L_e\)) :
\[
\begin{aligned}
N_1&=1-3\xi^2+2\xi^3, & N_2&=L_e\,(\xi-2\xi^2+\xi^3),\\
N_3&=3\xi^2-2\xi^3, & N_4&=L_e\,(-\xi^2+\xi^3).
\end{aligned}
\]
Propriétés. \(N_1(0)=1\), \(N_3(L_e)=1\) ; \(N_2'(0)=1\), \(N_4'(L_e)=1\) ; toutes les autres valeurs et pentes nodales sont nulles. Les fonctions sont \(C^1\) aux nœuds : la rotation est continue.
Simulation : l’interpolation d’Hermite
Matrice de raideur élémentaire
On substitue \(v=\bm N\bm q_e\), \(\delta v=\bm N\,\delta\bm q_e\) dans la forme faible. Le lien courbure–ddl est
\[v''=\odvn{2}{\bm N}{x}\,\bm q_e=\bm B\,\bm q_e\]
et la variation d’énergie donne
\[\delta E_f=\delta\bm q_e^\top\bm K_e\,\bm q_e,\qquad \bm K_e:=\int_0^{L_e}EI\,\bm B^\top\bm B\,\d x\]
Raideur élémentaire \(\bm K_e\)
\[
\bm K_e=\frac{EI}{L_e^3}
\begin{bmatrix}
12&6L_e&-12&6L_e\\
6L_e&4L_e^2&-6L_e&2L_e^2\\
-12&-6L_e&12&-6L_e\\
6L_e&2L_e^2&-6L_e&4L_e^2
\end{bmatrix}
\]
Le noyau de \(\bm K_e\) est formé des mouvements rigides (translation et rotation) :
\[\ker\bm K_e=\operatorname{span}\left\{\begin{pmatrix}1\\0\\1\\0\end{pmatrix},\ \begin{pmatrix}0\\1\\L_e\\1\end{pmatrix}\right\}\]
Simulation : une colonne de \(\bm K_e\)
Complément : ajout de la traction
Le déplacement horizontal utilise les fonctions chapeaux (\(\xi=x/L_e\)) : \[u=\begin{bmatrix}1-\xi&\xi\end{bmatrix}\begin{pmatrix}u_1\\u_2\end{pmatrix}\]
Avec l’énergie de traction \(E_t=\tfrac12\int_0^L EA\,(u')^2\,\d x\), on trouve
\[\delta E_t=\begin{pmatrix}\delta u_1&\delta u_2\end{pmatrix}\begin{bmatrix}\dfrac{EA}{L_e}&-\dfrac{EA}{L_e}\\[2mm]-\dfrac{EA}{L_e}&\dfrac{EA}{L_e}\end{bmatrix}\begin{pmatrix}u_1\\u_2\end{pmatrix}\]
Matrice de raideur de poutre (traction + flexion)
\[
\bm K_e=\begin{bmatrix}
\color{#c0392b}{\frac{EA}{L_e}}&0&0&\color{#c0392b}{-\frac{EA}{L_e}}&0&0\\
0&\color{#2b7bb9}{\frac{12EI}{L_e^3}}&\color{#2b7bb9}{\frac{6EI}{L_e^2}}&0&\color{#2b7bb9}{-\frac{12EI}{L_e^3}}&\color{#2b7bb9}{\frac{6EI}{L_e^2}}\\
0&\color{#2b7bb9}{\frac{6EI}{L_e^2}}&\color{#2b7bb9}{\frac{4EI}{L_e}}&0&\color{#2b7bb9}{-\frac{6EI}{L_e^2}}&\color{#2b7bb9}{\frac{2EI}{L_e}}\\
\color{#c0392b}{-\frac{EA}{L_e}}&0&0&\color{#c0392b}{\frac{EA}{L_e}}&0&0\\
0&\color{#2b7bb9}{-\frac{12EI}{L_e^3}}&\color{#2b7bb9}{-\frac{6EI}{L_e^2}}&0&\color{#2b7bb9}{\frac{12EI}{L_e^3}}&\color{#2b7bb9}{-\frac{6EI}{L_e^2}}\\
0&\color{#2b7bb9}{\frac{6EI}{L_e^2}}&\color{#2b7bb9}{\frac{2EI}{L_e}}&0&\color{#2b7bb9}{-\frac{6EI}{L_e^2}}&\color{#2b7bb9}{\frac{4EI}{L_e}}
\end{bmatrix}
\]
avec \(\bm q_e=\begin{pmatrix}u_1&v_1&\phi_1&u_2&v_2&\phi_2\end{pmatrix}^\top\).
Traction (rouge) et flexion (bleu) sont découplées : les deux blocs ne partagent aucun ddl.
Chargement distribué élémentaire
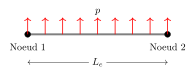
Le vecteur force est donné par le travail virtuel des forces extérieures : \[\delta W=\int_0^{L_e}\delta v\,p\,\d x=\delta\bm q_e^\top\int_0^{L_e}\bm N^\top p\,\d x=\delta\bm q_e^\top\bm f_e\]
Pour \(p\) constant : \[\bm f_e^{\text{rép.}}=p\int_0^{L_e}\bm N^\top\d x=\frac{p\,L_e}{2}\begin{pmatrix}1\\ L_e/6\\ 1\\ -L_e/6\end{pmatrix}\]
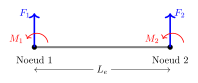
Forces et moments concentrés aux nœuds
\[
\delta W=\underbrace{\begin{pmatrix}\delta v_1&\delta\phi_1&\delta v_2&\delta\phi_2\end{pmatrix}}_{\delta\bm q_e^\top}\begin{pmatrix}F_1\\M_1\\F_2\\M_2\end{pmatrix},
\qquad
\bm f_e^{\text{nodal}}=\begin{pmatrix}F_1\\M_1\\F_2\\M_2\end{pmatrix}
\]
Plusieurs éléments finis
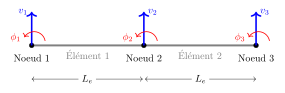
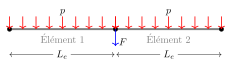
Les éléments ont les mêmes propriétés (\(E,\,I,\,S\)) et la même longueur \(L_e\) : on a donc la même matrice élémentaire.
Trois nœuds, deux ddl chacun : \[\bm q=\begin{pmatrix}v_1&\phi_1&v_2&\phi_2&v_3&\phi_3\end{pmatrix}^\top\]
\(\bm q_{e1}=(v_1,\phi_1,v_2,\phi_2)\) et \(\bm q_{e2}=(v_2,\phi_2,v_3,\phi_3)\) : le nœud 2 est partagé.
Simulation : assemblage de \(\bm K\) et de \(\bm f\)
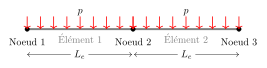
Assemblage de la force distribuée
\[\bm f_e=-\frac{p\,L_e}{2}\begin{pmatrix}1&\frac{L_e}{6}&1&-\frac{L_e}{6}\end{pmatrix}^\top\quad\Longrightarrow\quad
\bm f=\bm f_{e1}+\bm f_{e2}=-\frac{p\,L_e}{2}\begin{pmatrix}1\\ \frac{L_e}{6}\\ 2\\ 0\\ 1\\ -\frac{L_e}{6}\end{pmatrix}\]
Les forces des deux éléments se somment au nœud 2 ; les moments \(\pm pL_e^2/12\) s’y compensent.
Force nodale
\[\bm f_{\text{nodale}}=-\begin{pmatrix}0\\0\\F\\0\\0\\0\end{pmatrix},\qquad
\bm f=-\begin{pmatrix}\frac{pL_e}{2}\\ \frac{pL_e^2}{12}\\ pL_e+F\\ 0\\ \frac{pL_e}{2}\\ -\frac{pL_e^2}{12}\end{pmatrix}\]
Algorithme d’assemblage
Entrée : maillage
Sortie : matrice de rigidité globale K, vecteur de forces global f

K ← 0 ;  f ← 0
pour chaque élément e :
    Ke, fe ← rigidité élémentaire et forces réparties de e
    récupérer la connectivité de e (tableau local → global)
    pour chaque paire de ddl locaux (m, n) de e :
        i ← local2global(m) ;  j ← local2global(n)
        K[i, j] += Ke[m, n]
        f[i]    += fe[m]
f ← f + f_nodale
retourner K, f
La matrice \(\bm K\) est creuse et à bande : un nœud ne « voit » que ses voisins. On ne stocke jamais la matrice pleine pour de grands maillages.
Conditions aux limites
Sachant que \(v_1=0\) et \(\phi_1=0\), on résout \[\bm K\,\bm q=\bm f,\qquad\bm q=\begin{pmatrix}0&0&v_2&\phi_2&v_3&\phi_3\end{pmatrix}^\top\]
Si l’on ne bloque pas les mouvements rigides, \(\bm K\) n’est pas inversible (son noyau contient la translation et la rotation).
Application des conditions aux limites
On sépare les ddl bloqués \(\bm q_b=(v_1,\phi_1)^\top\) et libres \(\bm q_l=(v_2,\phi_2,v_3,\phi_3)^\top\) :
\[
\begin{bmatrix}\bm K_{bb}&\bm K_{bl}\\\bm K_{lb}&\bm K_{ll}\end{bmatrix}
\begin{pmatrix}\bm q_b\\\bm q_l\end{pmatrix}=
\begin{pmatrix}\bm f_b+\bm r\\\bm f_l\end{pmatrix}
\]
- \(\bm f_b=\bigl(\tfrac{pL_e}{2},\ \tfrac{pL_e^2}{12}\bigr)^\top\) : forces extérieures sur l’encastrement ;
- \(\bm r=(F_1,M_1)^\top\) : réactions à l’encastrement.
Résolution
1. Déplacements. On résout d’abord pour \(\bm q_l\) : \[\bm q_l=\bm K_{ll}^{-1}\bigl(\bm f_l-\bm K_{lb}\bm q_b\bigr)=\bm K_{ll}^{-1}\bm f_l\qquad(\bm q_b=\bm 0)\]
2. Réactions. Puis on les retrouve par \[\bm r=\bm K_{bl}\,\bm q_l-\bm f_b\]
Simulation : poutre encastrée
\(L=1\) m, \(EI=2\cdot10^5\) N·m². Réactions exactes (\(pL+F\), \(pL^2/2+Fa\)) quel que soit le maillage ; erreur en \(h^4\) pour \(p\) ; nulle pour une force nodale seule.
Moment fléchissant : convergence plus lente
\(M=EI\,v_h''\) est linéaire dans chaque élément et discontinu aux nœuds : les flèches convergent en \(h^4\), mais les moments en \(h^2\).
Problème dynamique
Principe de d’Alembert : les forces d’inertie s’ajoutent au chargement,
\[EI\,\pdvn{4}{v}{x}=p+f_{\text{inertie}},\qquad f_{\text{inertie}}=-\rho S\,\pdvn{2}{v}{t}\]
La formulation faible s’obtient en ajoutant le travail des forces d’inertie :
\[
\underbrace{\int_0^L EI\,\delta v''\,v''\,\d x}_{\delta E_f}=
\underbrace{-\int_0^L\rho S\,\delta v\,\ddot v\,\d x}_{\delta W_{\text{inertie}}}
+\underbrace{\delta v\,\widehat T\Big|_{\Gamma_T}+\delta v'\,\widehat M\Big|_{\Gamma_M}+\int_0^L\delta v\,p\,\d x}_{\delta W_{\text{ext}}}
\]
Formulation discrète
On substitue \(v=\bm N\,\bm q_e(t)\) et \(\delta v=\bm N\,\delta\bm q_e\) ; les ddl dépendent maintenant du temps :
\[\delta W_{\text{inertie}}=-\delta\bm q_e^\top\bm M_e\,\ddot{\bm q}_e,\qquad \bm M_e=\int_0^{L_e}\rho S\,\bm N^\top\bm N\,\d x\]
Matrice de masse élémentaire (cohérente) : \[
\bm M_e=\frac{\rho S L_e}{420}
\begin{bmatrix}
156&22L_e&54&-13L_e\\
22L_e&4L_e^2&13L_e&-3L_e^2\\
54&13L_e&156&-22L_e\\
-13L_e&-3L_e^2&-22L_e&4L_e^2
\end{bmatrix}
\]
L’assemblage de \(\bm M\) est identique à celui de \(\bm K\).
Problème dynamique global
Système global sans forces : \[\bm M\ddot{\bm q}+\bm K\bm q=\bm 0\]
Après élimination des ddl bloqués \(\bm q_b=\bm 0\) : \[\bm M_{ll}\,\ddot{\bm q}_l+\bm K_{ll}\,\bm q_l=\bm 0\]
\(\bm M_{ll}\) est symétrique définie positive ; \(\bm K_{ll}\) l’est aussi une fois les mouvements rigides bloqués.
Analyse modale
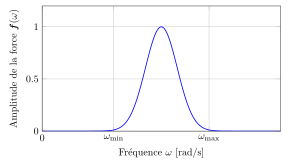
La décomposition modale est essentielle car les sollicitations extérieures ont souvent un contenu fréquentiel limité à une bande.
On cherche une solution harmonique \(\bm q(t)=\bm\phi\,e^{i\omega t}\) : \[(\bm K_{ll}-\omega^2\bm M_{ll})\,\bm\phi=\bm 0,\qquad \bm K_{ll},\bm M_{ll}\in\mathbb R^{n\times n}\]
- Fréquences propres : \(\det(\bm K_{ll}-\omega_i^2\bm M_{ll})=0\), \(i=1,\dots,n\).
- Vecteurs propres : \((\bm K_{ll}-\omega_i^2\bm M_{ll})\,\bm\phi_i=\bm 0\).
Pour une fréquence propre multiple, plusieurs vecteurs propres indépendants \(\bm\phi_i\) correspondent à la même \(\omega_i\).
Simulation : modes propres de la poutre
\(EI=2\cdot10^5\) N·m², \(\rho S=0{,}78\) kg/m, \(L=1\) m. Les fréquences EF sont supérieures aux exactes ; seule la première moitié du spectre est précise.
Propriétés des modes
Orthogonalité. \(\bm M\) et \(\bm K\) sont symétriques, donc \[\bm\phi_i^\top\bm M\,\bm\phi_j=0,\qquad\bm\phi_i^\top\bm K\,\bm\phi_j=0\qquad(i\ne j)\]
Avec la normalisation \(\bm\Phi=[\bm\phi_1\ \dots\ \bm\phi_n]\) : \[\bm\Phi^\top\bm M\,\bm\Phi=\bm I,\qquad\bm\Phi^\top\bm K\,\bm\Phi=\bm\Omega^2=\operatorname{diag}(\omega_1^2,\dots,\omega_n^2)\]
Dans la base modale \(\bm q=\bm\Phi\,\bm\eta\), et après projection par \(\bm\Phi^\top\) : \[\ddot{\bm\eta}+\bm\Omega^2\bm\eta=\bm 0\]
Interprétation physique : les modes sont découplés, chacun est un oscillateur à un ddl.
Invariance des modes
Un mode est un espace invariant. Si la condition initiale est une combinaison linéaire de modes \[\bm q^0=\sum_{i\in I}\bm\phi_i\,\eta_i^0,\] la solution du problème dynamique reste décrite par les mêmes modes : \[\bm q(t)=\sum_{i\in I}\bm\phi_i\,\eta_i(t).\]
Simulation : invariance des modes
Avec \(c_1\) seul (\(\bm q^0=\bm\phi_1\)), la forme reste la même. Ajoutez \(c_2\) ou \(c_3\) : la forme évolue car \(\omega_2/\omega_1\approx6{,}3\).
Preuve de l’invariance
Espace propre : \(E_i:=\{\bm\phi\neq\bm 0\ |\ \bm K\bm\phi=\omega_i^2\bm M\bm\phi\}\).
Si \(\bm q(0),\dot{\bm q}(0)\in E_i\), alors \(\bm q(t)\in E_i\) pour tout \(t\ge0\).
Preuve.
- Écrire \(\bm q(t)=\bm\phi_i\,\eta_i(t)+\sum_{j\ne i}\bm\phi_j\,\eta_j(t)\) avec \(\bm\phi_i\in E_i\), \(\bm\phi_j\in E_j\).
- Avec \(\bm K\bm\phi_i=\omega_i^2\bm M\bm\phi_i\) et l’orthogonalité, on obtient des équations découplées : \[
\begin{aligned}
\ddot\eta_i+\omega_i^2\eta_i&=0, & \eta_i(0)&=\eta_i^0,\ \dot\eta_i(0)=\dot\eta_i^0,\\
\ddot\eta_j+\omega_j^2\eta_j&=0, & \eta_j(0)&=0,\ \dot\eta_j(0)=0.
\end{aligned}
\]
- D’où \(\eta_j(t)\equiv0\) pour \(j\ne i\) : le mouvement reste dans \(E_i\). \(\square\)
Réduction modale
Les modes permettent de réduire la taille du problème \[\bm M\ddot{\bm q}+\bm K\bm q=\bm f\] quand la sollicitation \(\bm f\) a un contenu fréquentiel limité.
Spectre d’une sollicitation limitée à la bande \([\omega_{\min},\omega_{\max}]\)
Système réduit
On retient \(m<n\) modes pour approcher la solution : \[\bm q\approx\bm\Phi_{[m]}\,\bm\eta_{[m]},\qquad\bm\Phi_{[m]}=\begin{bmatrix}\bm\phi_1&\dots&\bm\phi_m\end{bmatrix},\quad\bm\eta_{[m]}=(\eta_1,\dots,\eta_m)^\top\]
NB : on n’est pas obligé de retenir les \(m\) premières fréquences : on garde les modes qui excitent la bande de la sollicitation.
On injecte dans la dynamique et on projette sur \(\bm\Phi_{[m]}\). Avec \(\bm K\bm\Phi_{[m]}=\bm M\bm\Phi_{[m]}\bm\Omega_{[m]}^2\) :
\[\ddot{\bm\eta}_{[m]}+\bm\Omega_{[m]}^2\,\bm\eta_{[m]}=\bm\Phi_{[m]}^\top\bm f\]
Système découplé de taille réduite : \(m\) oscillateurs indépendants au lieu de \(n\) équations couplées.
Simulation : réduction modale
Force et réponse en bout (40 ddl, \(\zeta=0{,}5\,\%\)). Courbe sombre : modèle complet ; verte : base réduite. Il faut garder tous les modes qui résonnent dans la bande orange.